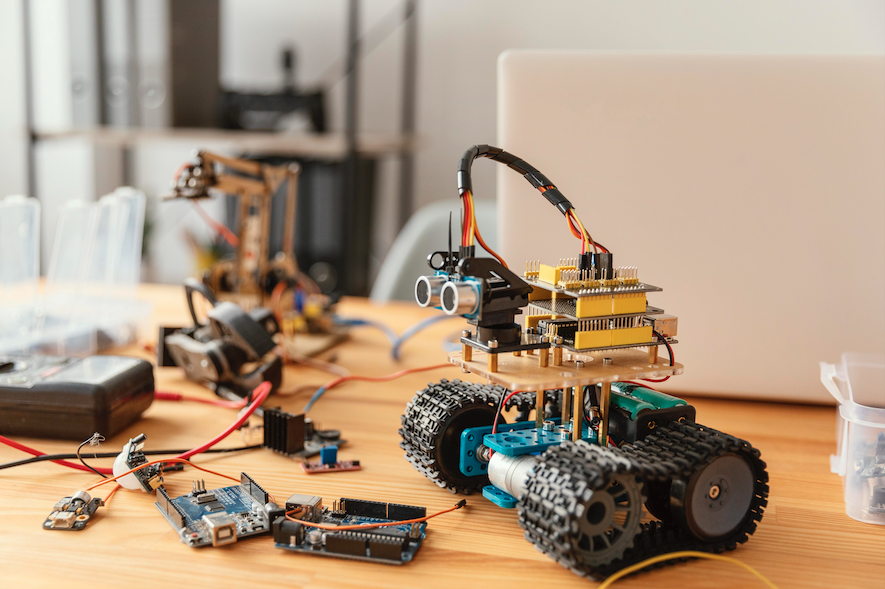
Estão abertas as inscrições para ‘Minicurso prático de robótica: da simulação ao mundo real’, oferecido pela Universidade do Estado do Rio de Janeiro (Uerj). Os participantes aprenderão sobre os elementos básicos de um robô e como eles se relacionam. Assim como será apresentado ao uso de ferramentas estado da arte para o desenvolvimento de aplicações robóticas, como o Robot Operating System 2 (ROS2), simulador CoppeliaSim e Matlab. Por fim, irá operar e programar o UR-10: um braço manipulador industrial colaborativo.
Departamento de Eletrônica e Telecomunicações – DETEL
Faculdade de Engenharia- FEN
Universidade do Estado do Rio de Janeiro- UERJ
Minicurso prático de robótica: da simulação ao mundo real
Data: 22 a 26 de julho
Horário: 09:00 às 12:00
Vagas: Limitado a 30 participantes
Docente: Filipe Rocha (Doutor em Robótica pelo PEE/COPPE/UFRJ)
Inscrições: Preencha o formulário https://forms.gle/jGWsCCKVySaVTyZP7
Local: Universidade do Estado do Rio de Janeiro (UERJ), Campus Francisco Negrão de Lima, 5° andar , Bloco B, Sala 5027-B.
Endereço: Rua São Francisco Xavier, 524, Maracanã, Rio de Janeiro – RJ – Cep 20550-900
Objetivo:
Ao término do minicurso, o discente terá aprendido sobre os elementos básicos de um robô e como eles se relacionam. Será também iniciado no uso de ferramentas estado da arte para o desenvolvimento de aplicações robóticas, como o Robot Operating System 2 (ROS2), simulador CoppeliaSim e Matlab. Por fim, irá operar e programar o UR-10: um braço manipulador industrial colaborativo.
Ementa:
1. Introdução à programação de sistemas robóticos
1. a) Visão geral de sistemas robóticos
1. b) Sensores, atuadores, computadores
1. c) Programação de robôs
2. CoppeliaSim
2. a) Visão geral do simulador
2. b) Características de um modelo simulado
2. c) Interfaceando com o Matlab
3. ROS2 (Robot Operating System)
3. a) Visão geral e funcionalidades do ROS2
3. b) Trabalhando com nós, tópicos, serviços e ações
3. c) Interfaceando o ROS2 com o CoppeliaSim
4. Manipulador Robótico UR-10
4. a) Inicialização do braço robótico
4. b) Programação utilizando o teach-pendant
4. c) Funcionalidades colaborativas
5. Conclusão
Sobre o Docente:
Filipe Rocha possui doutorado em Robótica pelo PEE/COPPE/UFRJ. Trabalhou como Pesquisador em Robótica pelo Instituto Tecnológico Vale (ITV), desenvolvendo plataformas robóticas para uso na indústria da mineração. Destaca-se sua participação no projeto ROSI, que projetou e construiu um robô móvel com locomoção híbrida para a inspeção de maquinários em pátios industriais. Já lecionou disciplinas de Manipuladores Robóticos e Robótica Móvel na UFMG e UFOP.
Materiais Recomendados:
Matlab (>=R2022) com o ROS Toolbox
CoppeliaSim V4.7.0
rev4 versão educacional
Robot Operating System 2 (ROS2) Jazzy Jalisco
VS Code
Ubuntu 24.04 Noble Numbat (preferencialmente em dual-boot ou máquina virtual)
Não perca essa oportunidade!
-se agora através do formulário https://forms.gle/jGWsCCKVySaVTyZP7 e garanta sua vaga!